
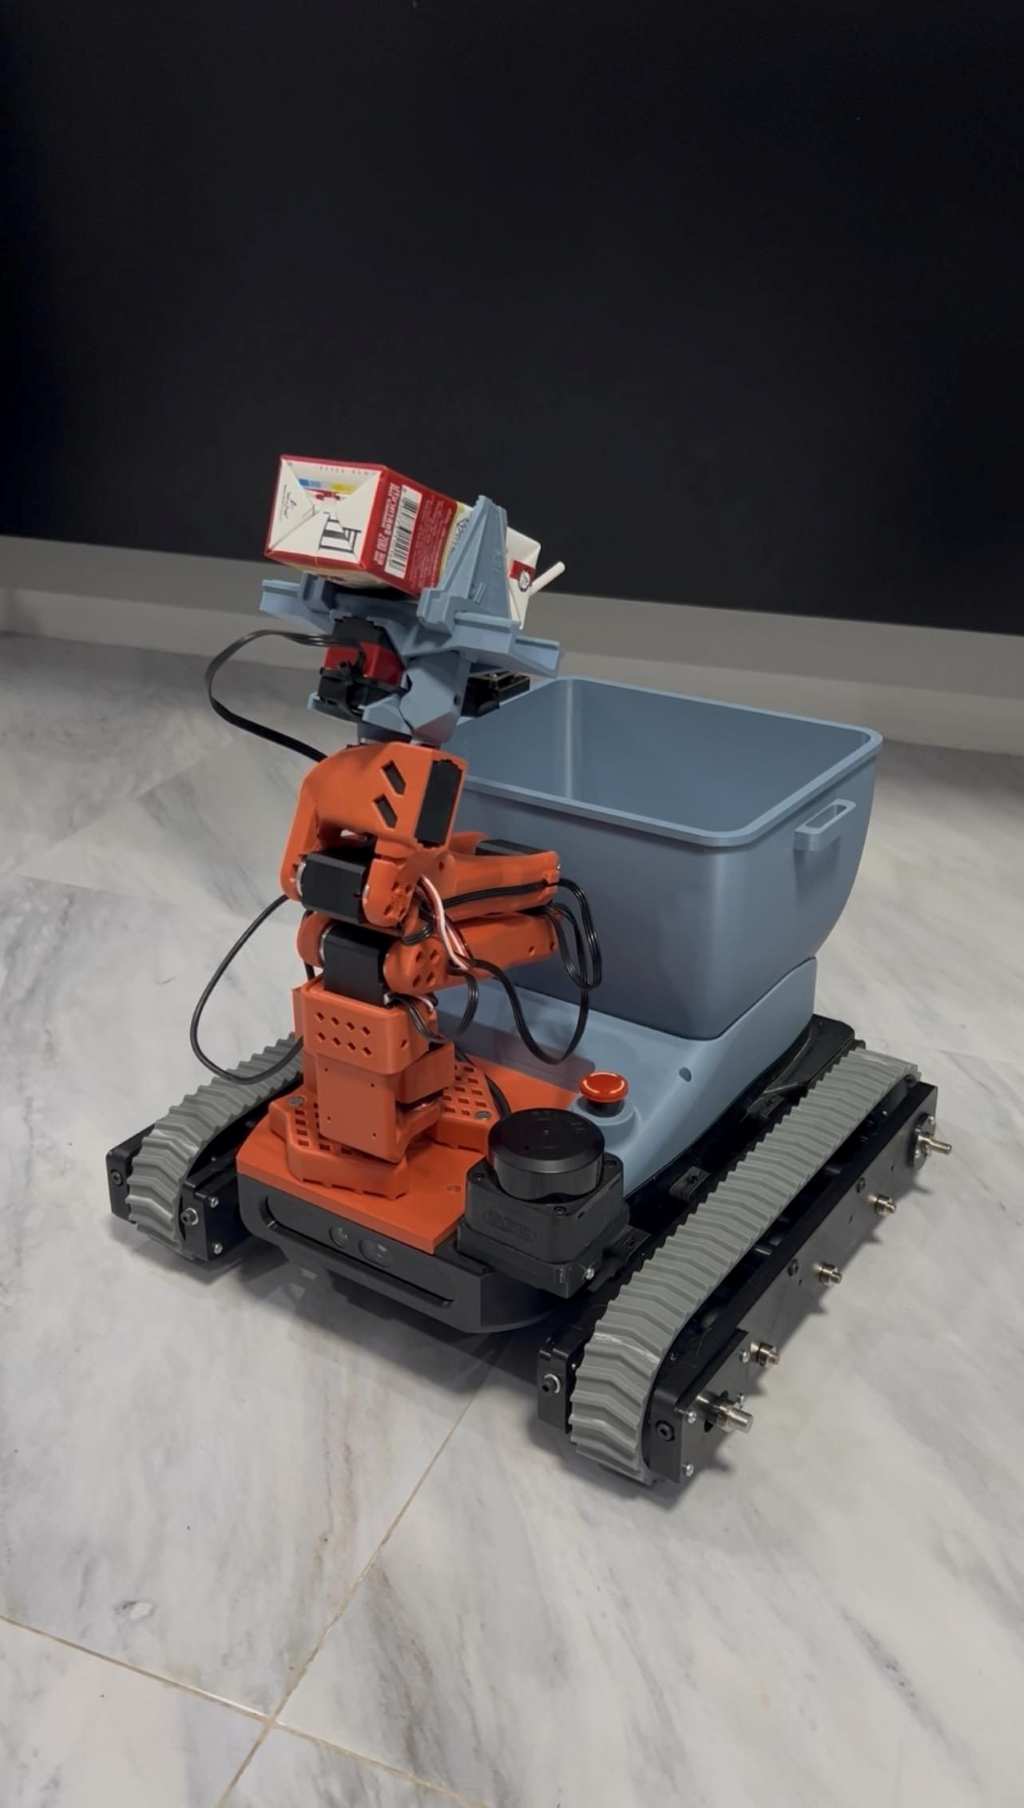
Nació de unos paseos recogiendo residuos en Tailandia y ahora es un proyecto abierto que combina robótica, impresión 3D y limpieza ambiental.
- 🤖 Fabricación mediante impresión 3D: el chasis, las orugas y numerosos componentes mecánicos pueden producirse con una impresora doméstica adecuada.
- 🦾 Brazo robótico articulado: utiliza servomotores y una pinza para recoger objetos y depositarlos en su contenedor.
- ♻️ Diseño abierto y modificable: los planos, archivos de impresión y programas están disponibles públicamente.
- 💰 Coste base aproximado de 460 dólares: incluye los principales componentes mecánicos y electrónicos, pero no el ordenador ni la cámara principal de navegación.
- 📷 Sensores y cámaras: incorpora tecnologías que pueden utilizarse para desarrollar sistemas de navegación y reconocimiento de objetos.
- 🔧 23 pasos de construcción: su creador ha publicado una guía detallada para reproducir el prototipo.
Un pequeño robot con orugas, un brazo articulado y un contenedor de residuos podría convertirse en una herramienta para combatir la basura que termina en calles, parques y espacios naturales. Se llama MOSS, está fabricado principalmente mediante impresión 3D y sus creadores han publicado los planos y las instrucciones necesarias para que otras personas puedan construirlo, modificarlo y contribuir a su desarrollo.
La iniciativa nació de una experiencia cotidiana: su creador recogía basura durante sus paseos por Tailandia y observaba cómo las lluvias arrastraban los residuos abandonados en las calles hasta el mar. Decidió aprovechar sus conocimientos de fabricación digital para desarrollar un robot capaz de realizar esa tarea.
El resultado es un prototipo funcional que ya puede desplazarse, agarrar objetos y depositarlos en un recipiente incorporado. La recogida completamente autónoma todavía está en desarrollo, pero el proyecto ofrece una plataforma abierta para experimentar con robótica aplicada a la limpieza ambiental.
Un pequeño robot diseñado para recoger residuos
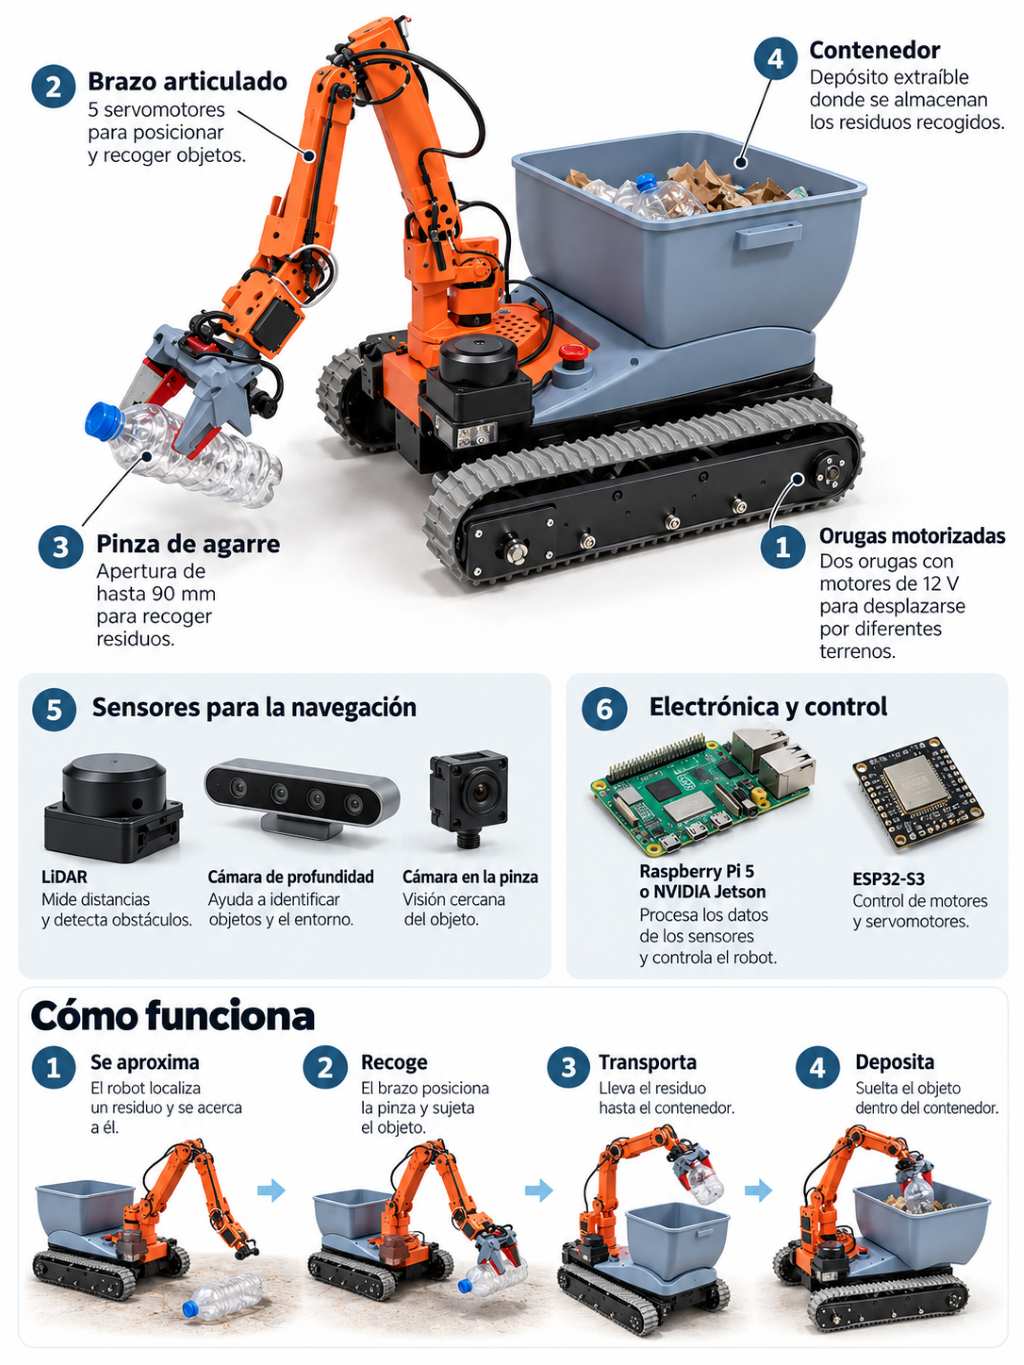
MOSS, cuyo diseño se ha compartido en la plataforma Instructables, es un vehículo robótico compacto que se desplaza mediante dos orugas motorizadas. Sobre su estructura lleva un brazo articulado, una pinza de agarre y un contenedor extraíble donde puede depositar los objetos recogidos.
El funcionamiento básico es sencillo: el robot se aproxima al residuo, posiciona el brazo, lo sujeta con la pinza y lo transporta hasta el recipiente. Una vez lleno, el contenedor puede retirarse para vaciarlo.
A diferencia de los robots aspiradores convencionales, diseñados principalmente para recoger polvo y pequeñas partículas, MOSS utiliza un sistema de manipulación mecánica. Esto le permite trabajar con objetos que puedan sujetarse entre las mordazas de su pinza, siempre dentro de los límites de tamaño, peso y resistencia de su estructura.
Su diseño incorpora una pinza de apertura paralela de aproximadamente 90 mm, adaptada para manipular objetos pequeños. No obstante, todavía no se han publicado pruebas que permitan establecer con precisión qué tipos de residuos puede recoger de manera fiable en condiciones reales.
Cómo funciona MOSS: orugas, sensores y un brazo robótico
La arquitectura del robot combina varios sistemas que trabajan conjuntamente.
Un sistema de desplazamiento con orugas
En lugar de utilizar ruedas convencionales, MOSS dispone de dos orugas flexibles fabricadas mediante impresión 3D.
Cada oruga recibe movimiento de un motor eléctrico de 12 V con reductora. Un controlador electrónico basado en un ESP32-S3 gestiona el desplazamiento mediante un módulo de control de motores.
Este sistema permite avanzar, retroceder y girar modificando la velocidad relativa de ambos lados.
Las orugas pueden aportar ventajas sobre determinados terrenos irregulares, aunque todavía no se ha demostrado que el prototipo pueda desenvolverse con fiabilidad sobre arena, barro, vegetación densa o superficies especialmente accidentadas.
Un brazo articulado con cinco servomotores
El brazo robótico deriva del diseño abierto SO-101, una plataforma utilizada en proyectos educativos y de investigación relacionados con la manipulación robótica.
Dispone de cinco servomotores que controlan sus articulaciones y de un actuador adicional encargado de abrir y cerrar la pinza.
Gracias a esta configuración, el brazo puede aproximarse a un objeto, sujetarlo, levantarlo y trasladarlo hasta el contenedor.
Una pequeña cámara instalada cerca de la pinza proporciona información visual desde una posición próxima al objeto que se pretende manipular.
Cámaras y LiDAR para desarrollar la navegación
Uno de los aspectos más interesantes del proyecto es su arquitectura electrónica modular.
El robot puede configurarse con un ordenador Raspberry Pi 5 o con una plataforma NVIDIA Jetson Orin Nano Super, dependiendo de los recursos de procesamiento necesarios.
También contempla distintas cámaras de profundidad, como Intel RealSense D455 u Orbbec Gemini 2.
A estos dispositivos se añade un sensor LiDAR 2D SLAMTEC RPLIDAR C1, capaz de medir distancias mediante tecnología láser.
La combinación de estos sensores ofrece una base técnica para desarrollar funciones como la localización, la detección de obstáculos y la navegación asistida.
Sin embargo, incorporar estos sensores no significa que MOSS ya sea capaz de identificar basura y recogerla automáticamente. Esa integración todavía forma parte de los objetivos del proyecto.
Cuánto cuesta construir este robot
Una de las características más atractivas de MOSS es que sus creadores han documentado tanto las piezas necesarias como su procedimiento de fabricación.
Según la lista de materiales publicada, el montaje básico requiere una inversión aproximada de 460 dólares, sin incluir el ordenador principal ni la cámara de navegación, por lo que el presupuesto final será superior.
Este presupuesto contempla el chasis, las orugas, los motores, los servomotores, el brazo, la pinza, la electrónica de control, la batería, el cableado, el filamento de impresión y algunos sensores.
Para fabricar las piezas se utilizan principalmente tres materiales:
- PETG: destinado al chasis y a componentes mecánicos que requieren resistencia y estabilidad dimensional.
- PLA: utilizado en determinadas cubiertas, el contenedor y piezas del brazo.
- TPU: un material flexible empleado para imprimir las orugas.
El proyecto contempla dos configuraciones del chasis: una estructura de una sola pieza para impresoras de mayor tamaño y otra dividida en secciones que facilita la fabricación con máquinas más pequeñas.
Además de una impresora 3D, el montaje requiere herramientas habituales de electrónica y mecánica, como soldador, multímetro, destornilladores y herramientas de corte y conexión de cables.
No se trata, por tanto, de un proyecto de iniciación absoluta. Aunque puede construirse en un entorno doméstico o educativo, requiere conocimientos básicos de electricidad, montaje mecánico y programación.
El siguiente desafío: conseguir que recoja basura sin intervención humana
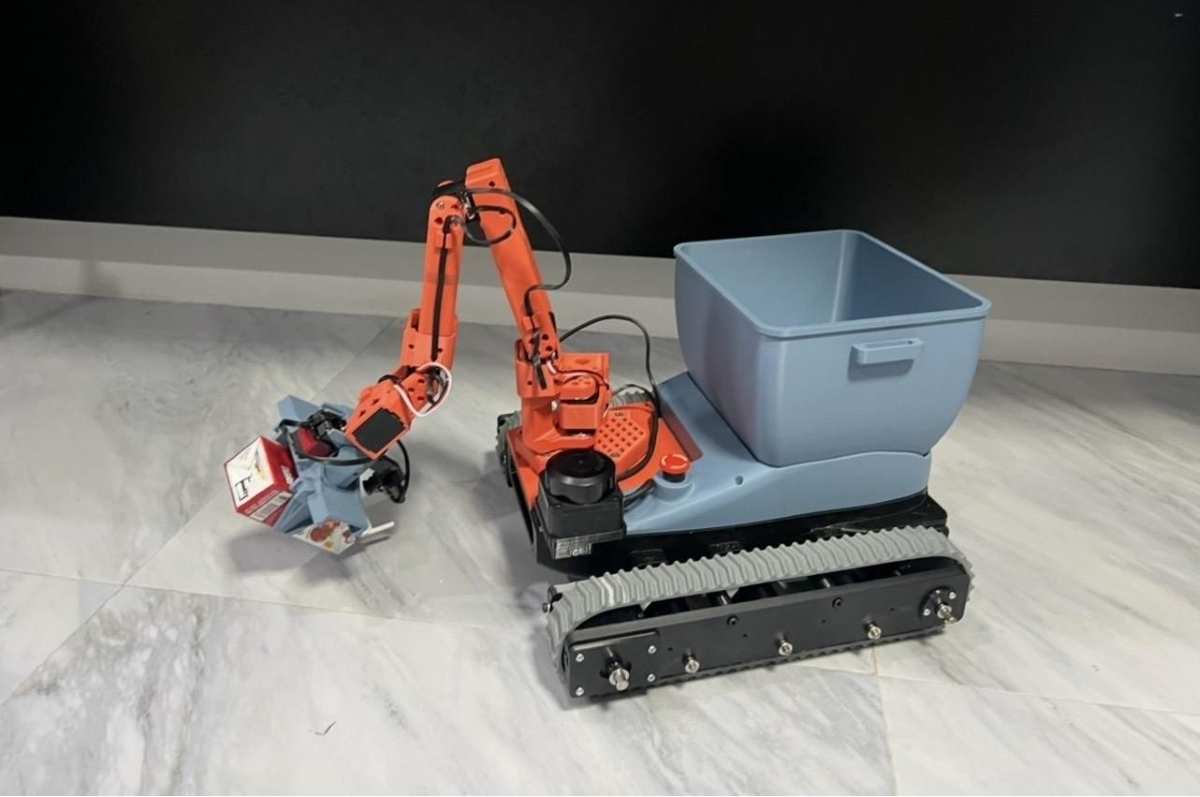
La parte mecánica del proyecto ya ha alcanzado un hito importante: existe un prototipo físico capaz de desplazarse y realizar movimientos de recogida y depósito de objetos.
Actualmente, el sistema puede manejarse mediante teleoperación, utilizando un mando para controlar el desplazamiento y las operaciones del brazo.
El siguiente paso consiste en integrar las capacidades necesarias para que el robot pueda completar el proceso por sí mismo.
Para ello, deberá resolver varios problemas técnicos.
En primer lugar, necesita distinguir los residuos de otros elementos del entorno, como piedras, hojas, plantas o pequeños animales.
Después tendrá que determinar la posición y orientación del objeto, calcular una trayectoria adecuada para el brazo y decidir cómo sujetarlo sin perderlo durante el movimiento.
También deberá navegar por el entorno evitando obstáculos, personas y situaciones que puedan comprometer su funcionamiento.
Los desarrolladores están trabajando con herramientas de simulación como MuJoCo y explorando técnicas de aprendizaje por refuerzo. Estas permiten ensayar comportamientos robóticos en entornos virtuales antes de trasladarlos a un dispositivo físico.
El repositorio del proyecto recoge varias misiones simuladas de recogida, pero sus responsables reconocen que todavía queda trabajo para conseguir que los resultados de simulación se reproduzcan de manera fiable en el mundo real.
Por ahora, MOSS debe considerarse un prototipo de recogida teleoperada y una plataforma experimental de autonomía, no un robot autónomo de limpieza listo para utilizarse en espacios públicos.
Un proyecto abierto para que cualquiera pueda mejorarlo
MOSS destaca también por su filosofía de desarrollo colaborativo.
Sus responsables han publicado los archivos CAD, los modelos STL y 3MF para impresión, la lista de materiales y las instrucciones de montaje.
La guía disponible en Instructables comprende 23 pasos que abarcan desde la preparación de las piezas hasta el ensamblaje de los sistemas electrónicos y las primeras pruebas de funcionamiento.
El hardware utiliza la licencia abierta CERN-OHL-S-2.0, mientras que el código se distribuye bajo Apache-2.0 y la documentación original bajo CC BY 4.0, con las condiciones correspondientes para los componentes de terceros.
Esto permite que estudiantes, aficionados, investigadores y comunidades de fabricación digital puedan estudiar el diseño, reproducirlo y desarrollar mejoras respetando las licencias aplicables.
La modularidad también facilita sustituir determinados componentes electrónicos, modificar piezas impresas o experimentar con nuevas soluciones de navegación y manipulación.
El proyecto puede resultar especialmente interesante para centros educativos, talleres de robótica y espacios de fabricación colaborativa, donde la construcción del dispositivo puede servir para aprender programación, electrónica, diseño mecánico e inteligencia artificial.
Conviene recordar que el prototipo utiliza una batería de litio y no dispone de una certificación de seguridad como producto comercial. Sus responsables recomiendan realizar las primeras pruebas de funcionamiento en condiciones controladas.
¿Podrían estos robots ayudar a mantener limpios los espacios naturales?
La posibilidad de utilizar pequeños robots para recoger residuos tiene aplicaciones potenciales interesantes.
En parques, paseos, zonas recreativas o espacios urbanos, podrían complementar las labores de limpieza convencionales, especialmente en tareas repetitivas de recogida de objetos dispersos.
Sin embargo, para que esta tecnología tenga una utilidad ambiental real todavía deberá demostrar varios aspectos fundamentales: autonomía suficiente, capacidad de recogida, fiabilidad en exteriores, seguridad y consumo energético.
También será importante evaluar su impacto ambiental completo. La fabricación de componentes plásticos, baterías y circuitos electrónicos genera impactos que deben compararse con los beneficios potenciales de su utilización.
Un robot de este tipo no sustituye la prevención de residuos, la reducción de plásticos de un solo uso ni los sistemas adecuados de recogida y reciclaje.
Su mayor interés, al menos en esta fase, está en demostrar que la robótica abierta y la fabricación digital pueden ponerse al servicio de problemas ambientales cotidianos.
MOSS todavía tiene que aprender a encontrar y recoger basura por sí solo. Pero sus creadores ya han conseguido algo importante: transformar una idea nacida durante unos paseos recogiendo residuos en un robot funcional cuyos planos están disponibles para toda una comunidad de desarrolladores.
El siguiente avance podría llegar no de una gran empresa, sino de cualquiera de las personas que decidan imprimir sus piezas, construirlo y contribuir a mejorar su funcionamiento.
Más información: www.instructables.com
Deja una respuesta