

Inspirado en la naturaleza, ALBATROSS puede desplegarse desde el aire y desplazarse de forma autónoma sobre el agua aprovechando el viento y con solo tres actuadores.
- 🍁 Descenso inspirado en las semillas de arce.
- 🌊 Aterrizaje directo sobre el agua.
- ⛵ Navegación autónoma con energía del viento.
- ⚙️ Solo tres actuadores para desplazarse y maniobrar.
- 📏 Prueba de caída desde 150 metros.
- 🔬 Prototipo funcional, todavía lejos del mar abierto.
De una semilla de arce a un pequeño velero autónomo
Las semillas de arce tienen una característica que lleva años llamando la atención de ingenieros y especialistas en biomimética.
Al desprenderse del árbol no caen simplemente hacia abajo. Su peculiar geometría provoca una autorrotación que ralentiza y estabiliza el descenso, aumentando además la distancia a la que pueden dispersarse.
ALBATROSS aprovecha ese mismo principio.
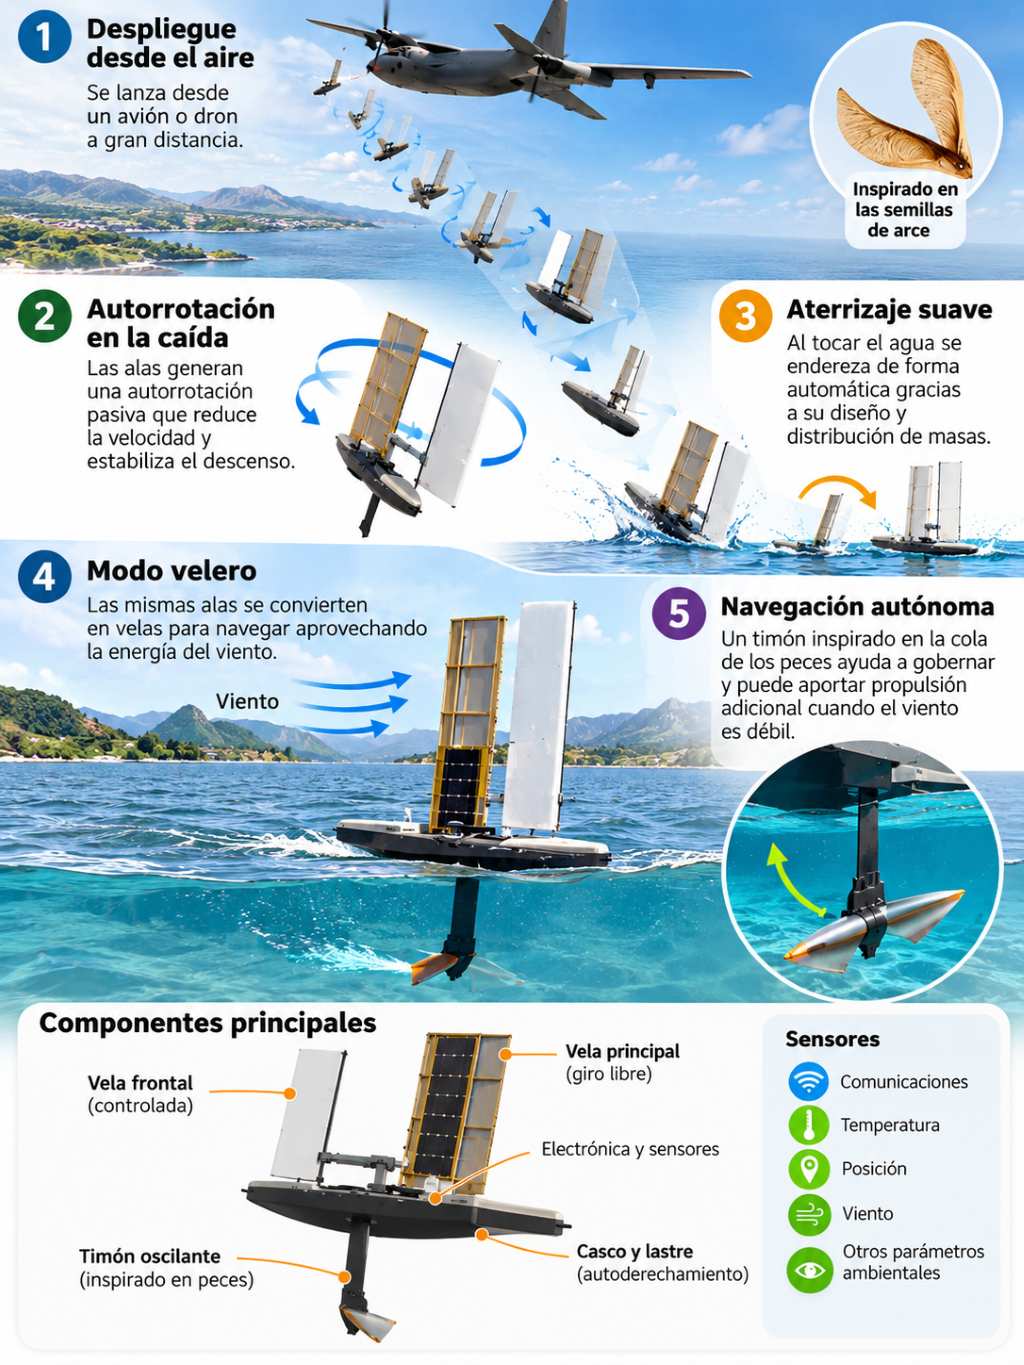
Sus alas rígidas hacen que el robot comience a girar mientras desciende. No necesita un paracaídas independiente para amortiguar la caída. Una vez alcanzada la superficie, la distribución del peso y su bajo centro de gravedad permiten que se enderece de manera pasiva.
Y entonces ocurre la parte más interesante: las estructuras utilizadas durante la caída dejan de comportarse como alas y pasan a trabajar como velas.
La misma pieza cumple dos funciones completamente diferentes.
Sus alas frenan la caída y después capturan el viento
Esa reutilización de componentes es probablemente la característica más relevante del proyecto.
Los sistemas híbridos capaces de trabajar en diferentes medios suelen ganar complejidad rápidamente. Cada nueva función implica motores, mecanismos, electrónica, peso y puntos adicionales de fallo.
Aquí se ha seguido casi la dirección contraria.
ALBATROSS utiliza tres actuadores y tres sensores de navegación. Los investigadores comparan esta arquitectura con otras plataformas híbridas aire-agua que pueden necesitar entre seis y ocho actuadores, además de conjuntos de sensores más amplios.
Una vela principal puede girar libremente, mientras otra vela delantera está controlada directamente. Para gobernar la embarcación se incorpora además un timón inspirado en la aleta caudal de los peces.
Este último elemento tiene otra función útil: puede proporcionar propulsión adicional cuando el viento es débil y facilitar maniobras complicadas, como navegar contra el viento mediante cambios sucesivos de rumbo.
En lugar de intentar vencer continuamente las condiciones ambientales mediante motores potentes, el diseño busca aprovechar la gravedad, la aerodinámica y el viento.
ALBATROSS se despliega desde el aire. Sus alas rígidas provocan una autorrotación pasiva inspirada en las semillas de arce, reduciendo la velocidad y la energía del impacto.
Tras alcanzar el agua, su distribución de masas permite que se enderece automáticamente. Las mismas alas utilizadas durante el descenso pasan entonces a funcionar como velas. El viento proporciona la mayor parte de la propulsión y un timón inspirado en la cola de los peces ayuda a gobernar la plataforma y puede aportar movimiento adicional cuando el viento es débil.
Una caída desde 150 metros para demostrar que la idea funciona
El concepto ya ha salido del laboratorio.
Durante las pruebas de campo, una versión del robot fue liberada desde 150 metros de altura. La máquina entró en autorrotación, descendió de forma estable, alcanzó el agua y se enderezó sin ayuda externa.

Según los cálculos de los investigadores, una plataforma equivalente que cayese sin ese sistema de autorrotación recibiría aproximadamente 18,5 veces más energía de impacto al alcanzar la superficie.
Reducir ese golpe tiene consecuencias prácticas. Sensores, electrónica y estructuras pueden diseñarse para soportar menores cargas mecánicas y el aterrizaje requiere menos mecanismos específicos de protección.
La principal innovación consiste en utilizar las mismas alas para dos medios distintos.
⛵ Sobre el agua: esas mismas alas se convierten en velas.
El diseño combina comportamiento pasivo, energía eólica y un número reducido de actuadores, evitando incorporar sistemas independientes para cada fase de la misión.
Tres horas navegando y recopilando datos
Para las pruebas sobre el agua se utilizó también una versión de mayor tamaño.
En un embalse de Singapur, ALBATROSS consiguió navegar de forma autónoma entre puntos previamente establecidos, alcanzando una velocidad máxima ligeramente inferior a 1 km/h.
La plataforma realizó además una prueba autónoma de aproximadamente tres horas, durante la que registró parámetros ambientales como humedad, condiciones térmicas y dirección del viento.
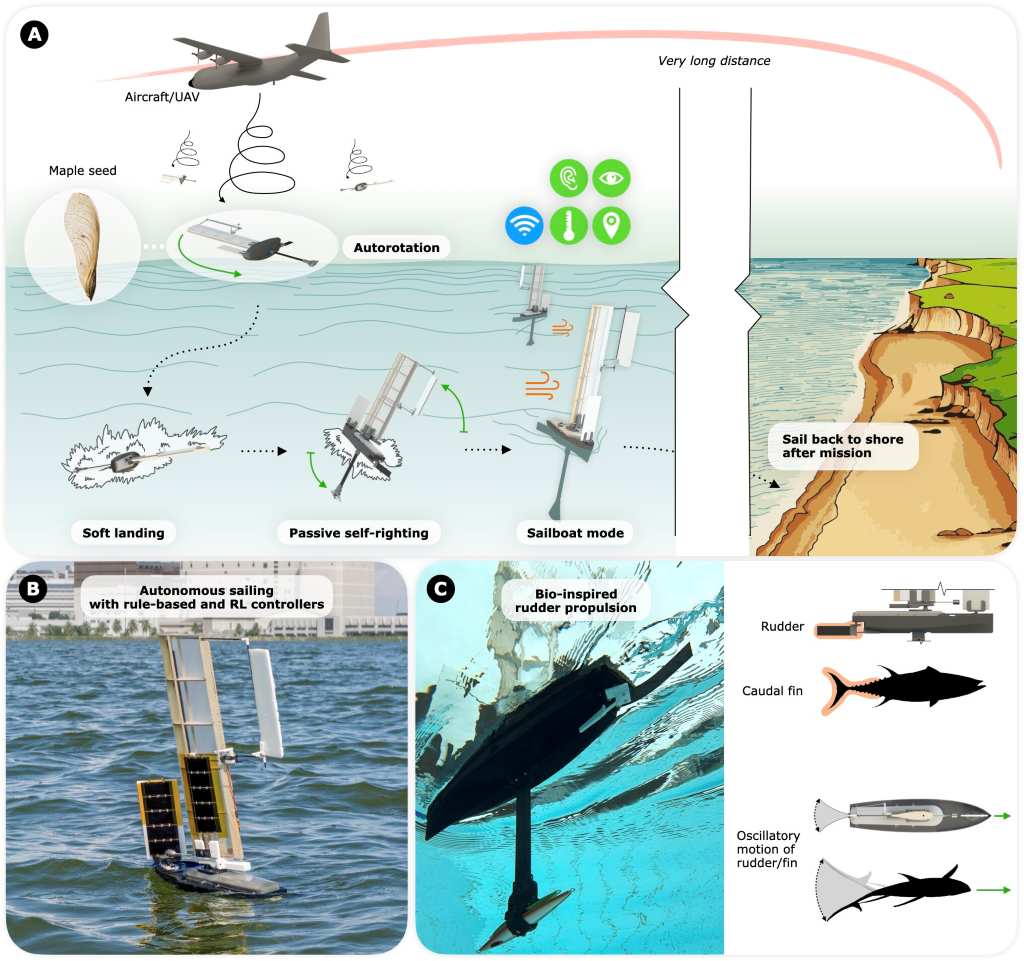
La navegación fue ensayada utilizando tanto métodos de control basados en reglas como un sistema desarrollado mediante aprendizaje por refuerzo.
Aquí conviene poner los resultados en perspectiva. Tres horas de funcionamiento no demuestran todavía una autonomía de semanas en alta mar. Esa es una de las posibilidades que persigue el proyecto para futuras generaciones del robot.
Altura del despliegue aéreo demostrado.
Menor energía de impacto frente a una plataforma equivalente sin autorrotación.
Para controlar la navegación y las maniobras.
Integrados en la arquitectura de navegación.
Velocidad máxima registrada por la versión grande.
Duración de la prueba autónoma de monitorización en un embalse.
El verdadero problema está después del aterrizaje
Soltar pequeños sensores desde un avión o un dron no es especialmente revolucionario por sí mismo.
Mantenerlos operativos, desplazándose y recopilando información durante periodos prolongados es bastante más difícil.
Una embarcación autónoma convencional puede permanecer en el agua durante mucho tiempo, pero trasladarla hasta una región remota requiere tiempo y logística. Un dron llega rápidamente, aunque su autonomía está condicionada por el consumo energético necesario para mantenerse en vuelo.
ALBATROSS plantea una tercera vía: utilizar el vuelo únicamente para el despliegue y aprovechar después una fuente energética disponible localmente —el viento— para desplazarse.
Eso podría resultar útil después de huracanes, inundaciones o vertidos, además de campañas oceanográficas donde interese desplegar rápidamente numerosos puntos de observación.
No haría innecesarios los barcos oceanográficos ni los vehículos submarinos. Sería otra herramienta dentro del sistema de observación.
Del embalse al océano hay un salto importante
Las pruebas se han realizado hasta ahora en aguas protegidas de Singapur.
El mar real juega en otra liga.
Oleaje, salinidad, corrosión, bioincrustación, corrientes, tormentas y cambios bruscos en la velocidad del viento pueden alterar completamente el comportamiento de una plataforma pequeña.
También habrá que comprobar la capacidad de navegación durante periodos mucho más largos y determinar qué ocurre cuando el viento desaparece o las corrientes empujan al robot en dirección contraria.
El timón oscilante inspirado en peces ofrece cierta capacidad de propulsión con poco viento, pero esa ayuda también consume energía almacenada.
Por eso los investigadores plantean como siguiente paso reforzar y adaptar el diseño para condiciones marítimas más exigentes.
Las futuras versiones podrían incorporar sensores submarinos, sonar y sistemas de almacenamiento energético de mayor capacidad.
ALBATROSS sigue siendo un prototipo de investigación. Las pruebas publicadas se han realizado principalmente en condiciones protegidas y todavía no demuestran un funcionamiento prolongado en océano abierto.
Además, un futuro despliegue a gran escala debería incorporar sistemas fiables de localización y recuperación para evitar que las unidades averiadas o perdidas terminen convirtiéndose en residuos marinos.
Una investigación que viene de lejos
ALBATROSS no apareció de la nada.
El investigador principal, Shane Kyi Hla Win, lleva años trabajando en robots inspirados en semillas capaces de autorrotar. Entre los desarrollos anteriores se encuentra airXeed, una radiosonda reutilizable que utiliza también el comportamiento aerodinámico de las semillas de arce para realizar un descenso controlado.
ALBATROSS lleva esa filosofía un paso más allá.
En vez de utilizar la autorrotación únicamente para regresar suavemente al suelo, convierte las estructuras aerodinámicas en elementos útiles durante una segunda fase de la misión.
Es biomimética aplicada con bastante sentido: copiar un principio físico de la naturaleza y aprovecharlo para simplificar una máquina.
Potencial
La posibilidad más interesante sería crear redes distribuidas de sensores ambientales que necesiten poca energía para desplazarse.
Una aeronave podría liberar varias unidades sobre una región oceánica difícil de alcanzar. Tras aterrizar, cada robot navegaría hacia distintos puntos mientras recopila información.
También podrían desplegarse después de fenómenos meteorológicos extremos, cuando acceder físicamente a determinadas áreas resulta complicado.
Otra aplicación razonable sería complementar boyas y estaciones permanentes. Una boya observa lo que sucede en un punto. Una plataforma móvil puede recorrer una zona mayor y modificar su trayectoria según las necesidades de la misión.
El enfoque también deja una enseñanza aplicable fuera de este robot: diseñar máquinas donde la propia geometría sustituya parte del trabajo que normalmente realizan motores y sistemas electrónicos.
Menos fuerza bruta. Más física.
Si futuras versiones consiguen sobrevivir durante semanas en el océano, transportar sensores científicos útiles y regresar para ser reutilizadas, ALBATROSS podría convertirse en una herramienta interesante para ampliar la observación ambiental sin multiplicar proporcionalmente el consumo energético y la infraestructura necesaria.
Todavía falta demostrar precisamente eso.
Más información: Shane Kyi Hla Win et al, ALBATROSS: Una plataforma de sensores de vela autónomo bioinspirada, desplegable en el aire, Science Robotics (2026). DOI: 10.1126/scirobotics.aed1423
Deja una respuesta