
Una sembradora compacta combina robótica y fotovoltaica para colocar casi 99 de cada 100 semillas correctamente y reducir el consumo energético en el campo.
- 🌱 Hasta un 98,8 % de precisión en la colocación de las semillas.
- ☀️ Incorpora un panel fotovoltaico de 100 W para alimentar y recargar el sistema.
- 🔋 Durante los ensayos, la aportación solar equivalió a entre el 95 % y el 167 % de la demanda energética, dependiendo de las condiciones de funcionamiento.
- ⚡ Su consumo se mantuvo aproximadamente entre 48 y 84 W.
- 🎯 Puede regular electrónicamente tanto la separación entre semillas como la profundidad de siembra.
- 📡 Se controla de forma inalámbrica mediante una conexión de 2,4 GHz.
- 🚜 Los mejores resultados se obtuvieron circulando a velocidades moderadas, entre 0,82 y 1,20 km/h.
La mecanización agrícola suele asociarse a tractores cada vez más grandes y potentes. Un equipo de investigadores ha explorado una estrategia diferente: una máquina compacta, eléctrica, alimentada con energía solar y capaz de colocar las semillas prácticamente en el punto previsto.
El prototipo desarrollado en la Universidad de Kafrelsheikh, en Egipto, combina robótica agrícola, energía fotovoltaica y siembra de precisión. Durante las pruebas con semillas de maíz alcanzó una precisión de colocación de entre el 98,08 % y el 98,80 %, según el estudio publicado en Scientific Reports.
El planteamiento resulta especialmente interesante porque aborda simultáneamente dos problemas de la agricultura mecanizada: reducir el consumo de combustibles fósiles y mejorar la precisión de la siembra.
Una sembradora eléctrica de precisión sobre cuatro ruedas
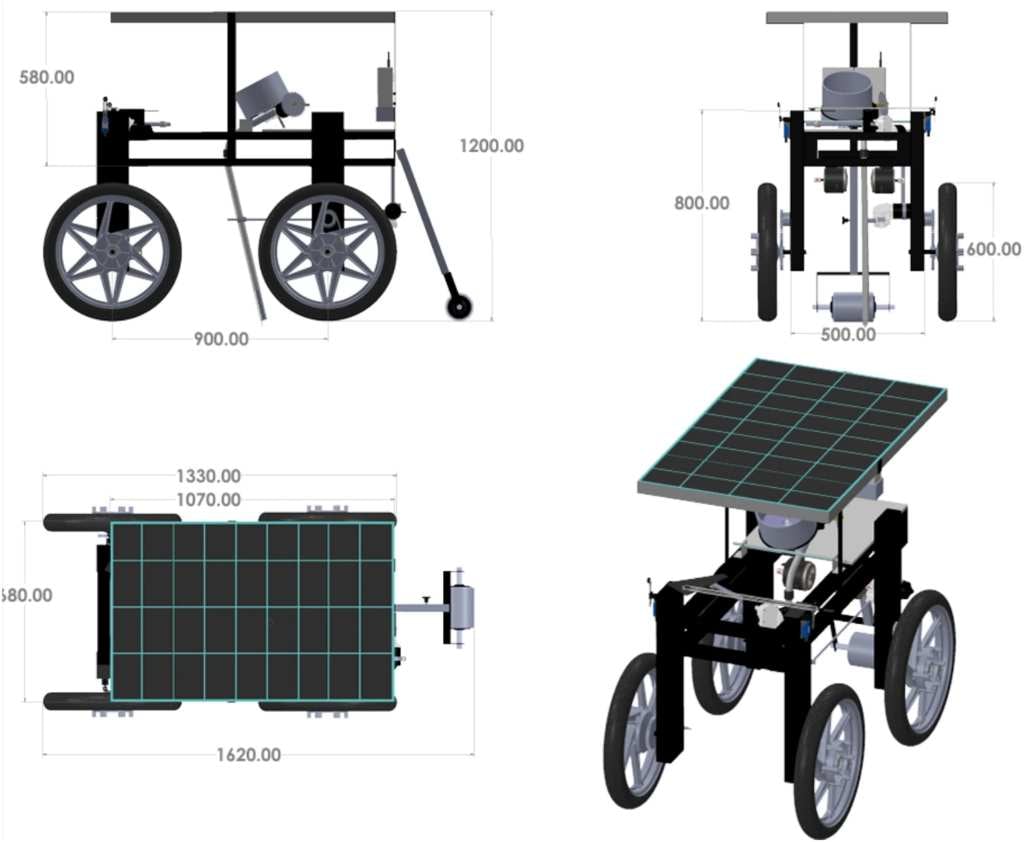
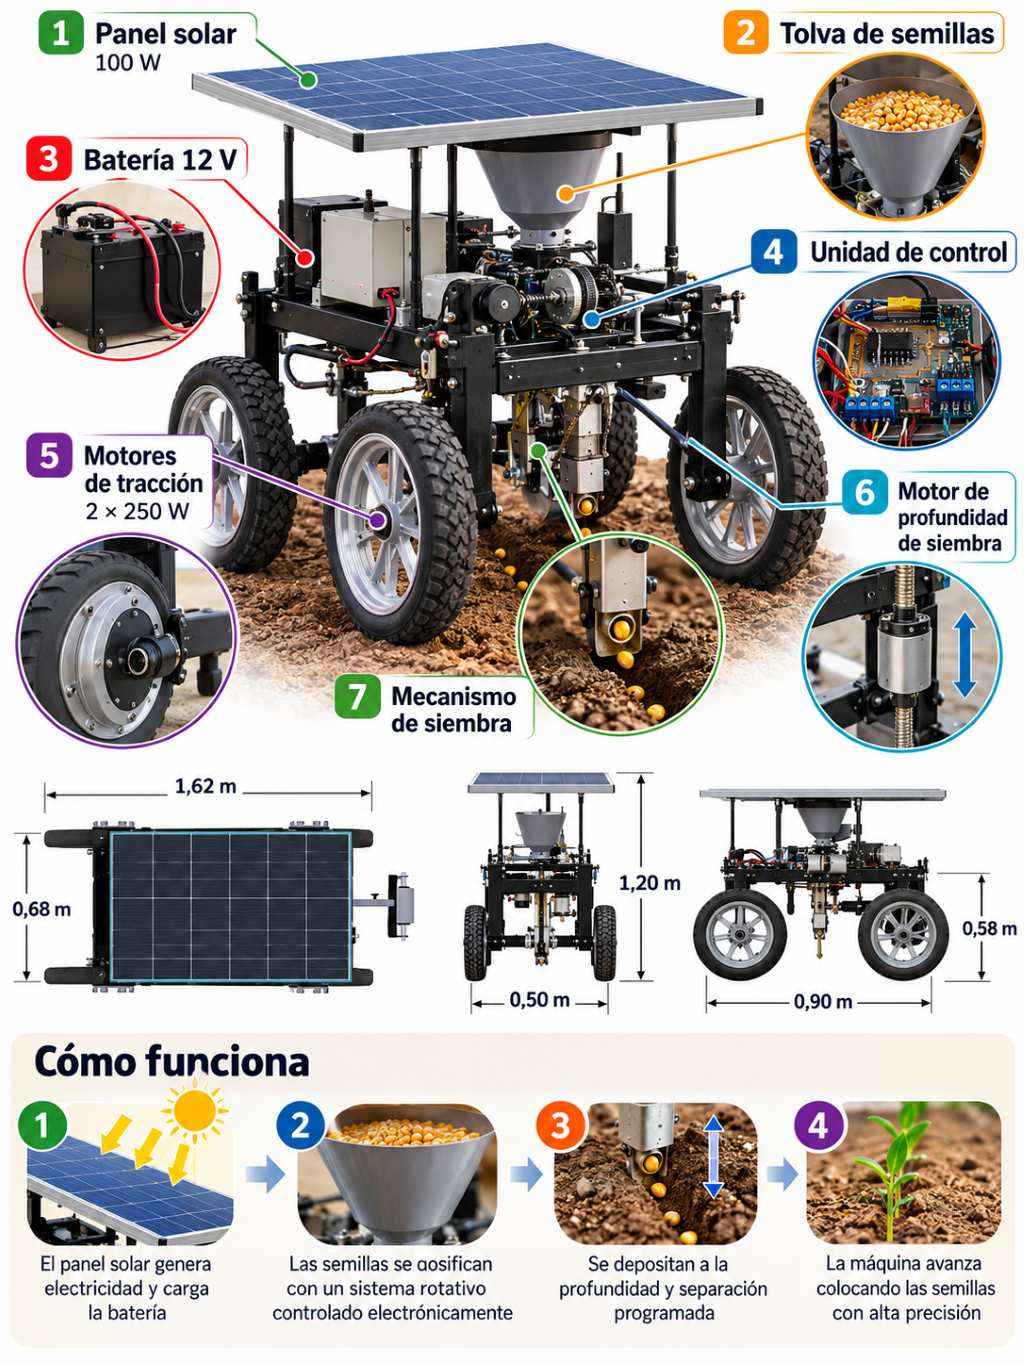
El robot mide aproximadamente 1,62 m de largo, 0,68 m de ancho y 1,20 m de alto, y tiene una masa cercana a los 160 kg. Su chasis está construido con una estructura ligera de acero y emplea una configuración de cuatro ruedas concebida para desplazarse por terrenos agrícolas.
En lugar de depender de un mecanismo de siembra accionado directamente por el movimiento de las ruedas, utiliza un sistema eléctrico controlado electrónicamente.
Esta diferencia es importante.
En las sembradoras mecánicas convencionales, el deslizamiento de las ruedas, las vibraciones o los cambios en las condiciones del terreno pueden provocar errores de sincronización. El resultado puede ser una distribución irregular: semillas demasiado juntas, demasiado separadas o puntos donde directamente no se deposita ninguna.
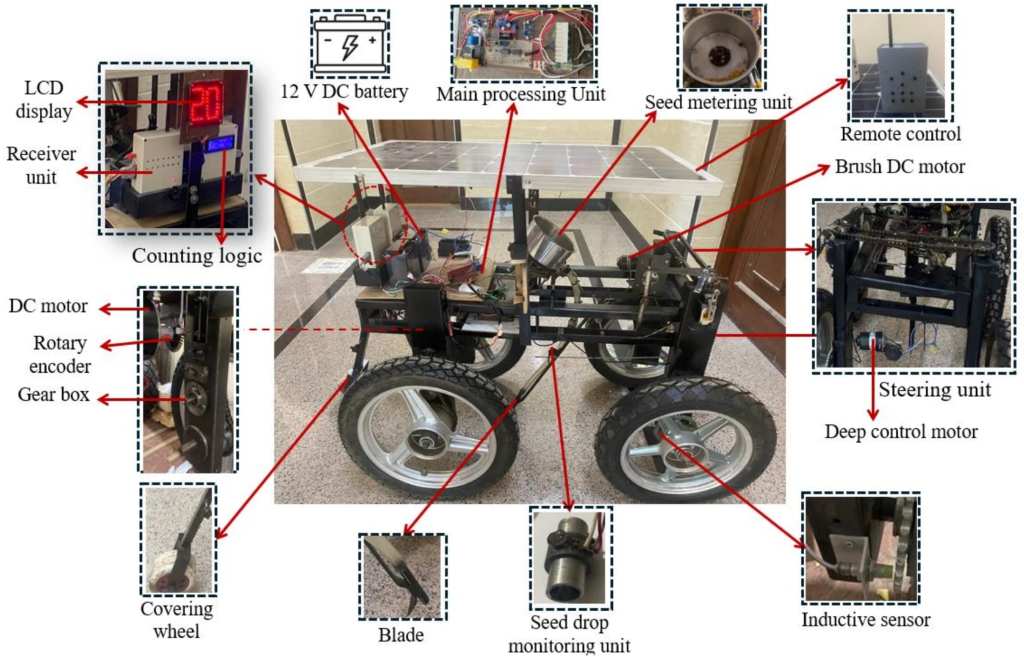
El robot intenta evitarlo sincronizando electrónicamente la velocidad de desplazamiento con el disco encargado de liberar las semillas. Un codificador proporciona información sobre el movimiento y un sensor infrarrojo supervisa individualmente su caída.
De esta manera, el sistema puede modificar la frecuencia de liberación de semillas en función de la velocidad del vehículo.
El sol alimenta el robot mientras trabaja
La otra característica diferencial se encuentra en la parte superior de la máquina: un panel solar de 100 W.
La electricidad producida se almacena en dos baterías de 12 V, que suministran energía al sistema de propulsión, la electrónica y los mecanismos relacionados con la siembra. El desplazamiento utiliza dos motores eléctricos de corriente continua de 250 W, mientras que un microcontrolador Arduino coordina buena parte del sistema de control.
La combinación entre batería y fotovoltaica permite que el panel continúe aportando energía durante la operación. En las pruebas, el denominado solar power supply ratio se situó entre el 95 % y el 167 %.
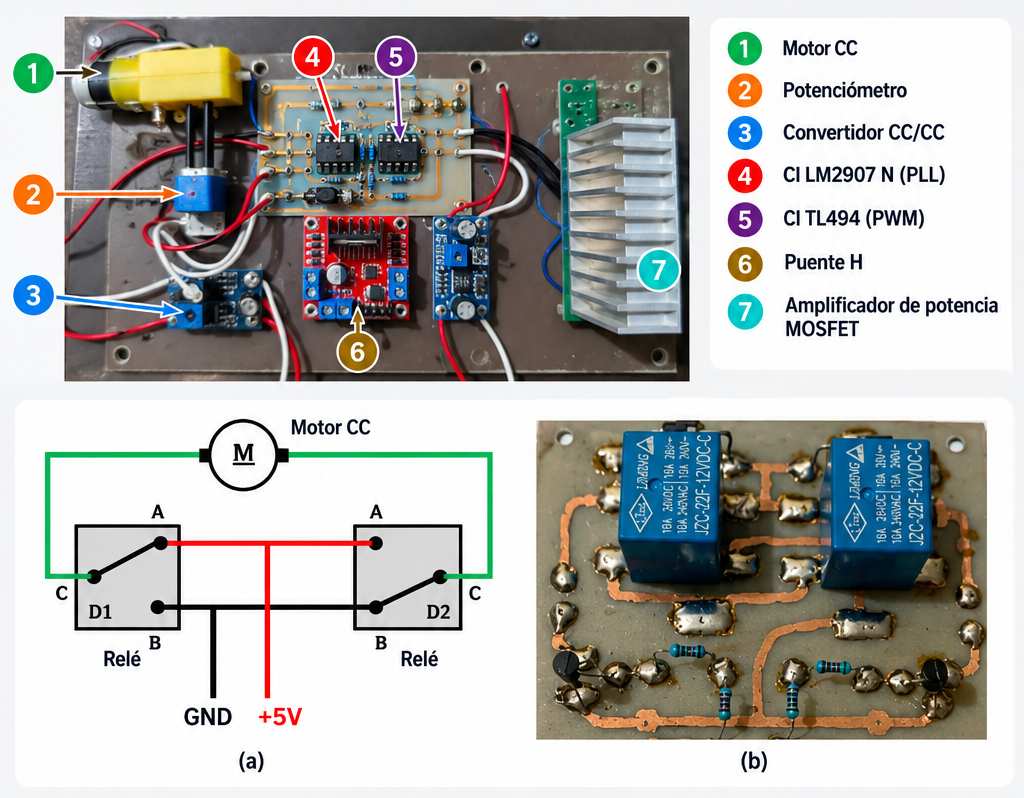
Este dato necesita contexto: no significa que el robot funcione siempre exclusivamente con el panel solar. A velocidades y cargas elevadas, las baterías pueden complementar la energía fotovoltaica.
En determinadas condiciones de menor demanda, sin embargo, la producción solar puede llegar a superar el consumo instantáneo de la máquina, de ahí que la relación registrada pueda superar el 100 %.
El consumo energético medido durante las pruebas se mantuvo entre aproximadamente 0,048 y 0,084 kWh, mientras que la potencia requerida aumentaba conforme lo hacía la velocidad.
Coloca correctamente casi 99 de cada 100 semillas
La precisión constituye probablemente el resultado más destacable del experimento.
Los investigadores realizaron pruebas con semillas de maíz, cuatro velocidades de desplazamiento comprendidas entre 0,42 y 1,60 km/h y separaciones objetivo de 10, 15, 20 y 25 cm.
La precisión de colocación se situó entre el 98,08 % y el 98,80 %.
Además, el índice de semillas omitidas permaneció por debajo del 2 %, mientras que el correspondiente a colocaciones múltiples se mantuvo por debajo del 2,5 %. Los investigadores determinaron que la velocidad tenía una influencia especialmente importante sobre la calidad de la distribución.
El intervalo de funcionamiento más favorable se encontró entre 0,82 y 1,20 km/h.
También se observó una mayor estabilidad con separaciones de 20 a 25 cm, ya que aumentar la distancia proporciona más tiempo al mecanismo para ejecutar correctamente cada liberación.
No se busca, por tanto, competir en velocidad con un gran tractor agrícola. El concepto se apoya precisamente en una filosofía diferente: una máquina relativamente pequeña que avanza despacio y ejecuta una tarea concreta con gran precisión y bajo consumo energético.
También controla electrónicamente la profundidad
Una siembra correcta no depende únicamente de dónde cae cada semilla. También importa a qué profundidad queda depositada.
Para resolverlo, el prototipo incorpora otro motor conectado a un husillo que desplaza verticalmente el elemento que penetra en el suelo.
Los ensayos encontraron una relación prácticamente lineal entre las vueltas del motor y la profundidad obtenida, con un coeficiente de determinación de R² = 0,9996.
En términos prácticos, esto permite controlar electrónicamente la profundidad y repetirla con gran precisión.
El operador puede modificar velocidad, separación entre semillas y profundidad de siembra mediante un enlace inalámbrico de 2,4 GHz. El sistema incorpora además sensores y protección frente al sobrecalentamiento.
Menos peso también puede significar menos compactación
La electrificación no es el único argumento ambiental de este tipo de robots.
La agricultura moderna utiliza maquinaria que puede alcanzar varias toneladas. El paso repetido de estos vehículos sobre una parcela puede aumentar la compactación del suelo, reduciendo su porosidad y dificultando la circulación de agua, aire y raíces.
Los robots agrícolas compactos plantean otra estrategia: sustituir determinadas operaciones realizadas por una máquina grande por equipos más pequeños, ligeros y especializados.
El prototipo de este estudio pesa alrededor de 160 kg. No elimina el impacto físico sobre el terreno, pero muestra hasta qué punto la robotización puede permitir diseños alejados de la maquinaria agrícola pesada convencional.
A ello se suma que durante su funcionamiento eléctrico no produce emisiones directas de CO₂ en el campo. Esto tampoco significa que su huella de carbono sea cero: para conocerla sería necesario considerar la fabricación del robot, las baterías, el panel fotovoltaico y el origen de los materiales y comparar todo el ciclo de vida con otras alternativas.
Los propios investigadores reconocen que todavía hace falta realizar una comparación de emisiones normalizada por superficie trabajada.
Todavía necesita una persona que lo controle
Existe otra limitación importante: no es todavía un robot agrícola completamente autónomo.
El prototipo se maneja a distancia. Esto permite prescindir de un conductor sentado sobre la máquina, pero sigue siendo necesaria la intervención de un operador.
Una de las siguientes etapas planteadas por los investigadores consiste precisamente en incorporar sistemas de navegación autónoma mediante RTK-GNSS o visión artificial. También proponen desarrollar versiones capaces de sembrar varias hileras simultáneamente y realizar ensayos adicionales del sistema solar y de las baterías en condiciones reales de campo.
Esta última cuestión es especialmente relevante. Los ensayos demuestran la viabilidad técnica del concepto, pero no prueban todavía su rentabilidad comercial ni su rendimiento durante campañas agrícolas prolongadas.
Factores como polvo, temperatura, irregularidades del terreno, degradación de las baterías, variaciones de radiación solar, mantenimiento y hectáreas trabajadas por jornada determinarán si una máquina de este tipo puede competir económicamente con soluciones convencionales.
¿Por qué importa?
El interés del proyecto no está únicamente en conseguir un 98,8 % de precisión. Lo realmente relevante es la combinación de tecnologías que propone.
Fotovoltaica + almacenamiento eléctrico + robótica + agricultura de precisión puede abrir una vía hacia maquinaria agrícola más pequeña y especializada.
Frente al modelo de aumentar continuamente la potencia y el tamaño de los tractores, este enfoque plantea máquinas capaces de trabajar a velocidades reducidas durante periodos prolongados, realizando operaciones muy concretas y utilizando energía producida directamente en el campo.
Para explotaciones pequeñas y medianas, o para regiones con elevada radiación solar y dificultades de acceso a combustibles o infraestructura eléctrica, este tipo de sistemas podría resultar especialmente interesante.
Todavía queda bastante camino antes de convertir el prototipo en una sembradora comercial autónoma. Pero los resultados ofrecen algo importante: datos experimentales que demuestran que una pequeña máquina alimentada parcialmente por el sol puede realizar una de las operaciones fundamentales de un cultivo con una precisión cercana al 99 %.
Fuente científica: Aboharg, S. et al. (2026), Design and performance evaluation of a solar powered remote controlled robot for precision seed planting, Scientific Reports. Consultar el estudio original en Scientific Reports
Deja una respuesta