
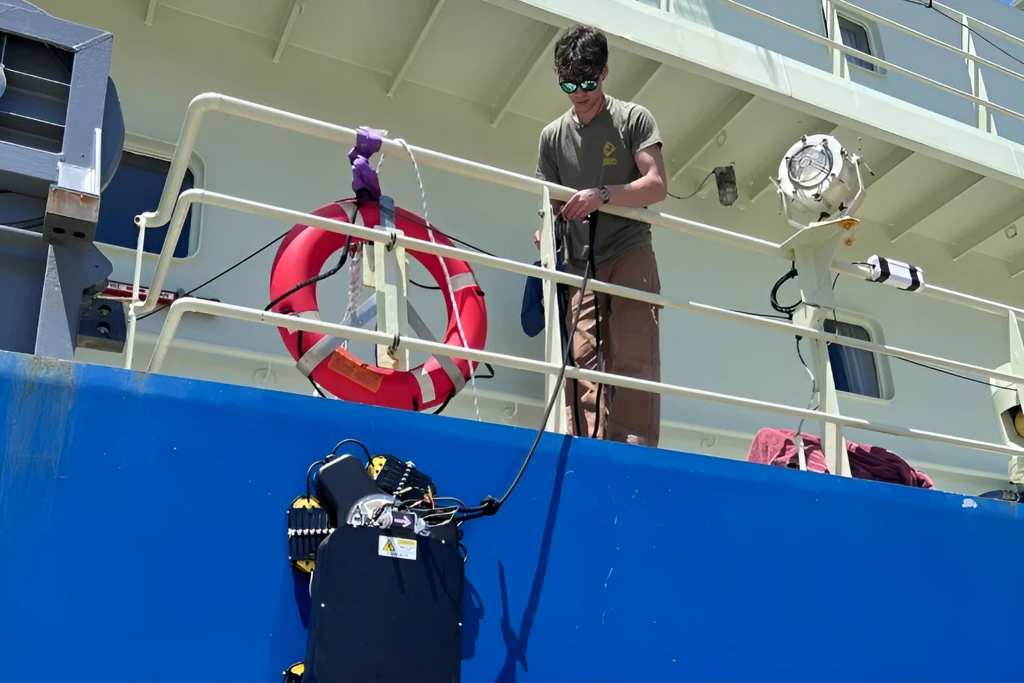
Equipado con imanes y cepillos, este ingenioso dispositivo combate las incrustaciones marinas y podría ayudar a reducir las emisiones y la propagación de especies invasoras.
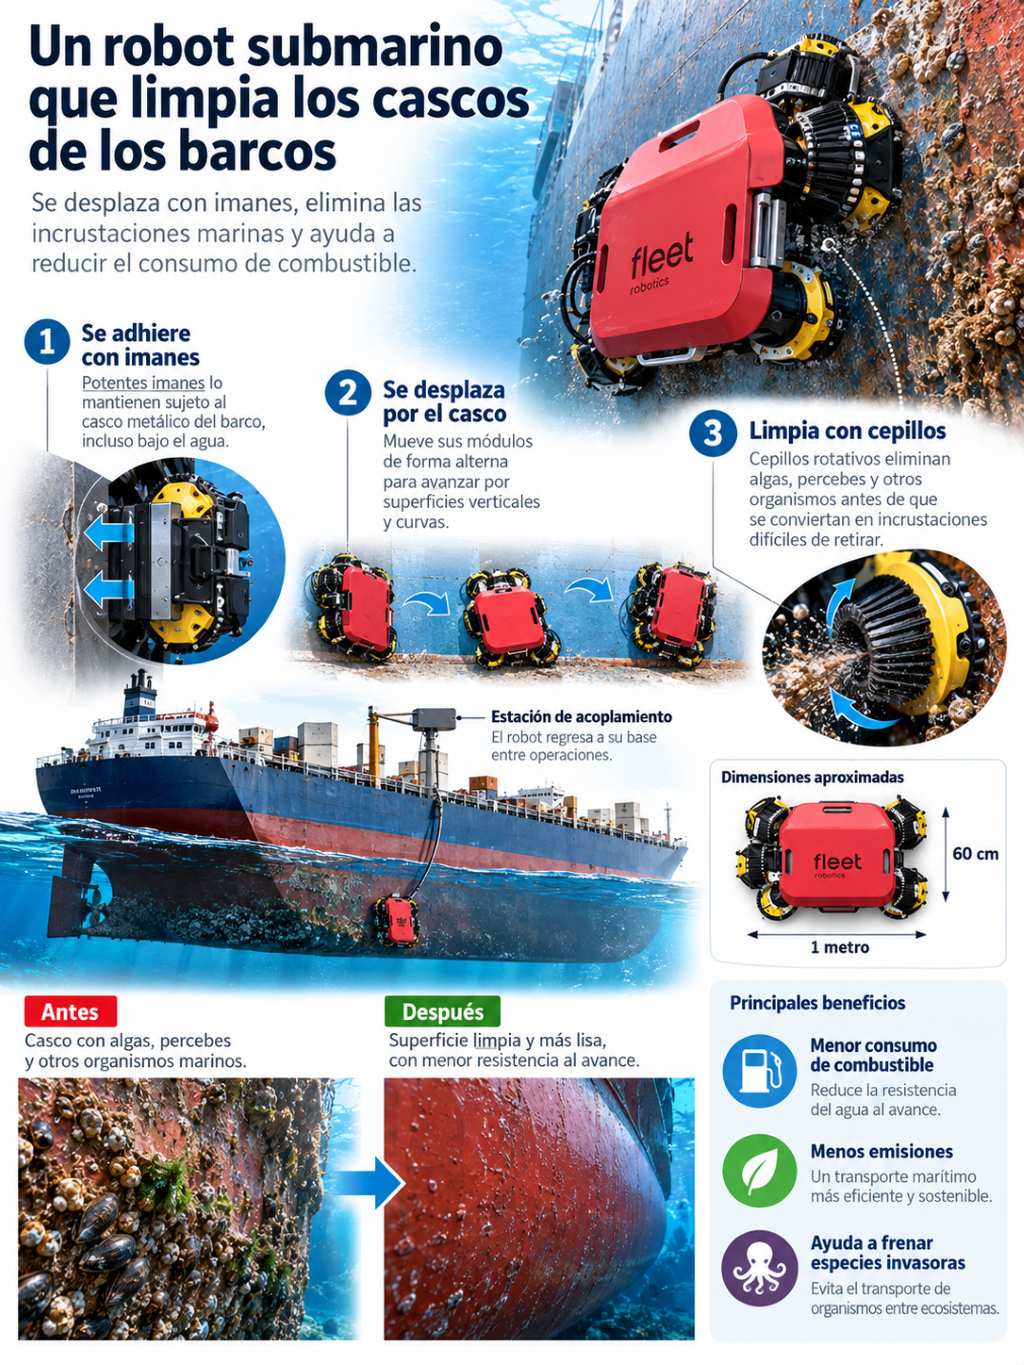
- 🤖 Un robot que camina bajo el agua: utiliza apoyos magnéticos alternos para desplazarse por el casco, en lugar de ruedas convencionales.
- 🚢 Limpieza preventiva: está diseñado para realizar operaciones periódicas durante la vida operativa del buque.
- 📏 Dimensiones compactas: mide aproximadamente 1 metro de largo y 60 centímetros de ancho.
- 🌊 Navegación autónoma: debe orientarse y superar obstáculos sin conexión Wi-Fi ni cable de guiado.
- 🌱 Beneficio ambiental: mantener limpio el casco puede reducir el consumo de combustible y limitar el transporte de especies invasoras entre ecosistemas.
La acumulación de algas, moluscos y otros organismos marinos en los cascos de los grandes barcos supone un problema económico y ambiental para el transporte marítimo. Para combatirlo, la empresa estadounidense Fleet Robotics está desarrollando un robot submarino autónomo capaz de caminar por el exterior de los buques y limpiar su superficie mientras permanecen en servicio, sin depender de las operaciones tradicionales de limpieza en puerto.
El dispositivo, en cuyo desarrollo ha participado Timothy Wong, estudiante de ingeniería mecánica y ciencias marinas de la Universidad Northeastern, utiliza imanes y cepillos para desplazarse por superficies metálicas sumergidas. Su objetivo es evitar que la suciedad llegue a acumularse y reducir así la resistencia que encuentran los barcos al navegar.
El problema invisible que hace que los barcos consuman más combustible
Cuando un barco permanece en contacto con el agua, su casco comienza a ser colonizado por microorganismos que forman una película biológica. Con el tiempo aparecen algas, percebes, mejillones y otros organismos que se adhieren a la superficie.
Este fenómeno, conocido como bioincrustación marina o biofouling, altera las propiedades hidrodinámicas del buque.
Una superficie lisa permite que el agua fluya con menor resistencia. Sin embargo, cuando el casco se cubre de organismos, aumenta la fricción y los motores necesitan desarrollar más potencia para mantener la misma velocidad.
El problema resulta especialmente importante en grandes portacontenedores, petroleros y otros barcos comerciales que recorren miles de kilómetros.
Según la información publicada por la Universidad Northeastern, las pérdidas asociadas al combustible adicional y a los tratamientos antiincrustantes pueden alcanzar cifras de miles de millones de dólares anuales en el sector marítimo estadounidense.
Además, la suciedad acumulada puede representar varias toneladas de material biológico adherido a un único buque.
Cómo funciona el robot submarino de Fleet Robotics
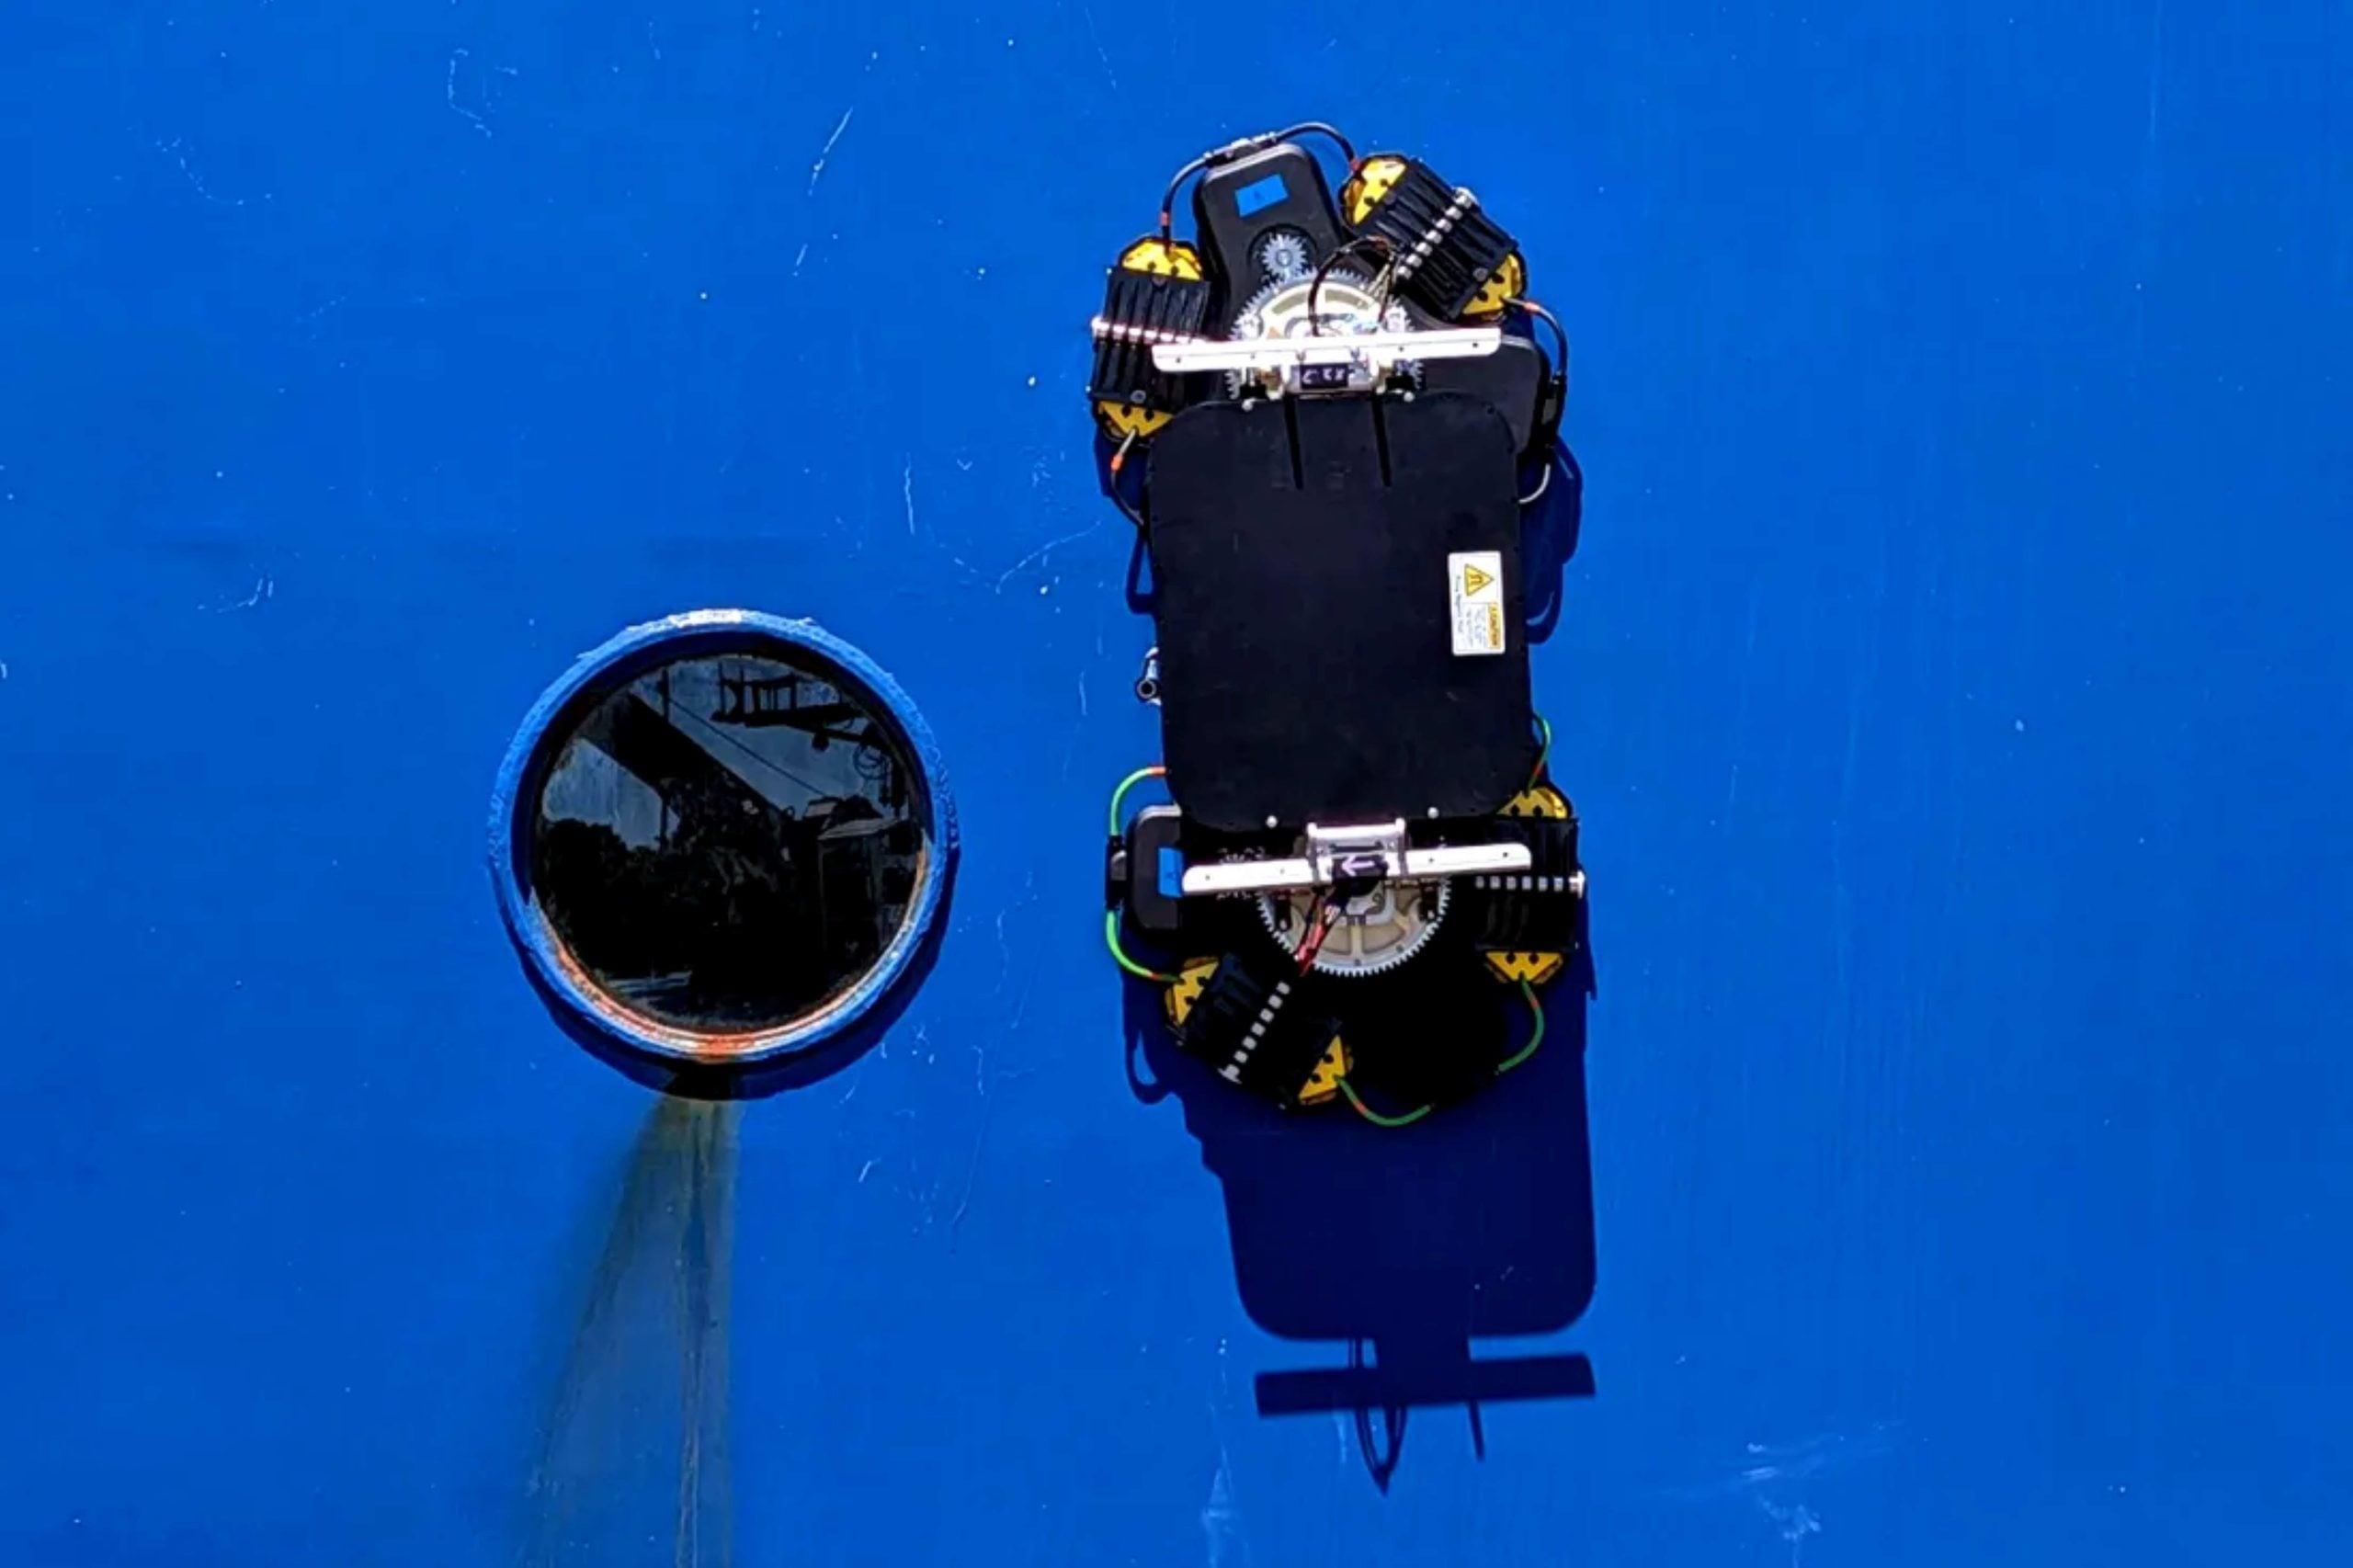
La principal innovación del sistema desarrollado por Fleet Robotics es su mecanismo de desplazamiento.
En lugar de utilizar ruedas o cadenas, como otros robots de mantenimiento naval, el dispositivo emplea dos módulos de limpieza unidos mediante una estructura articulada y equipados con apoyos magnéticos.
Su funcionamiento combina varias operaciones:
- Adhesión magnética. Los imanes mantienen el robot sujeto a la superficie metálica del casco, incluso bajo el agua.
- Movimiento alterno. El sistema modifica la fijación de sus apoyos y desplaza sucesivamente cada módulo para avanzar.
- Limpieza mecánica. Los cepillos retiran las capas de organismos adheridos antes de que se conviertan en incrustaciones difíciles de eliminar.
- Planificación del recorrido. El robot debe orientarse sobre una superficie extensa y superar las irregularidades que encuentra.
- Retorno a la base. El diseño contempla una estación de acoplamiento a la que regresaría entre operaciones autónomas.
Esta arquitectura permite que el equipo avance mediante movimientos similares a pequeños pasos, adaptándose a una superficie que puede presentar curvaturas, soldaduras y elementos estructurales.
La diferencia respecto a los robots tradicionales es importante: el sistema no necesita mantener un movimiento continuo de rodadura para recorrer el casco.
Un sistema diseñado para permanecer instalado en el barco
Fleet Robotics plantea un modelo de mantenimiento diferente al de las limpiezas convencionales.
Habitualmente, los buques necesitan intervenciones periódicas para retirar las incrustaciones que se han desarrollado durante semanas o meses. Estas operaciones pueden requerir buzos especializados, equipos de limpieza submarina o instalaciones portuarias.
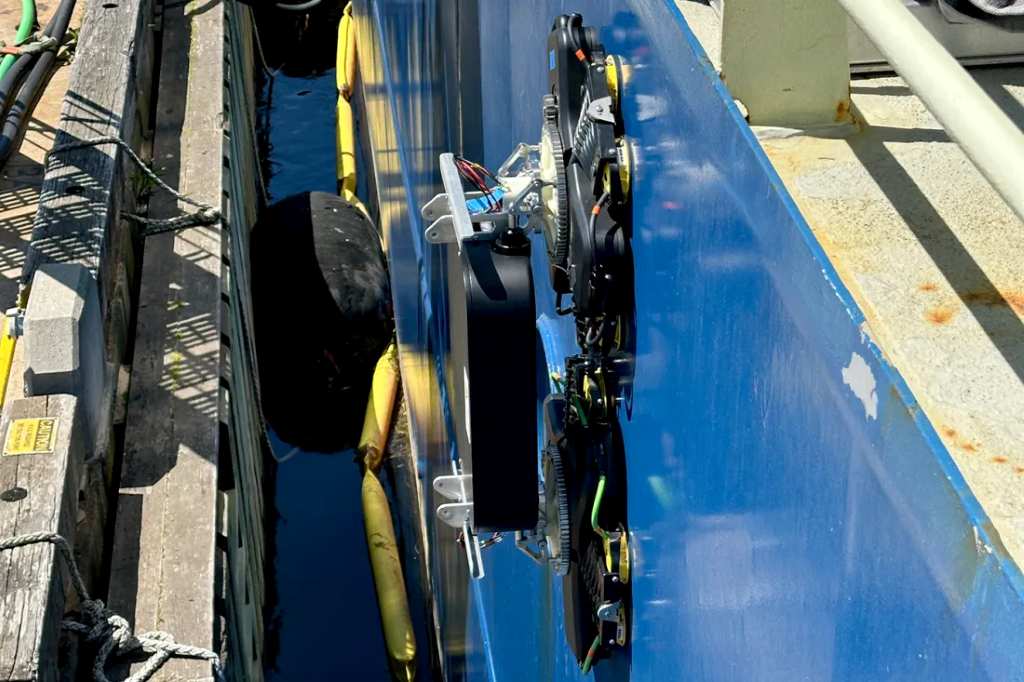
La propuesta de la empresa consiste en mantener el robot permanentemente a bordo para realizar limpiezas preventivas con mayor frecuencia.
De esta manera, el objetivo no sería eliminar grandes colonias de organismos, sino impedir que lleguen a desarrollarse.
No obstante, la frecuencia de limpieza debe ajustarse cuidadosamente. Una limpieza excesivamente agresiva puede deteriorar los recubrimientos protectores del casco, favorecer la corrosión y liberar sustancias presentes en las pinturas antiincrustantes.
Por ello, uno de los desafíos de ingeniería consiste en encontrar el equilibrio entre eliminar los organismos y conservar intacta la protección superficial del barco.
Los desafíos de construir un robot que trabaje bajo el mar
El entorno submarino plantea dificultades muy superiores a las que afronta un robot de limpieza doméstico.
Las corrientes, el oleaje y el movimiento del propio buque generan fuerzas que pueden desestabilizar el equipo. Además, los componentes electrónicos deben resistir la humedad, la corrosión salina y las variaciones de presión.
Los ingenieros de Fleet Robotics trabajan con condiciones que pueden incluir profundidades de hasta 40 metros, donde la estanqueidad de los sistemas electrónicos resulta esencial.
Otro problema es la navegación. Bajo el agua no se dispone de señales GPS convencionales y la comunicación inalámbrica presenta limitaciones importantes.
El robot debe planificar sus desplazamientos sin depender de una conexión permanente con un operador.
Durante su estancia de seis meses en la empresa, entre enero y junio de 2026, Timothy Wong participó en las pruebas de diferentes cepillos, pinturas y recubrimientos navales.
También diseñó un sistema mecánico para coordinar los movimientos de los módulos y dirigió ensayos realizados sobre una embarcación real en las instalaciones de la Institución Oceanográfica Woods Hole.
Estas pruebas constituyen un avance en el desarrollo, aunque todavía no equivalen a demostrar un funcionamiento autónomo prolongado en condiciones comerciales.
Menos combustible y menos emisiones contaminantes
El interés ambiental de esta tecnología está directamente relacionado con la eficiencia energética.
La potencia necesaria para impulsar un barco depende, entre otros factores, de su velocidad, geometría y resistencia hidrodinámica.
Cuando aumenta la rugosidad del casco, también puede aumentar la energía necesaria para desplazarse.
Por tanto, mantener las superficies sumergidas en buenas condiciones puede reducir el combustible consumido y las emisiones de dióxido de carbono asociadas a la navegación.
El beneficio potencial no se limita al CO₂. En los barcos que utilizan combustibles convencionales, una reducción del consumo también puede disminuir las emisiones de otros contaminantes atmosféricos.
Sin embargo, todavía no se han publicado resultados cuantificados que permitan determinar cuánto combustible ahorra específicamente el robot de Fleet Robotics.
Su eficacia real dependerá de factores como el tipo de embarcación, la velocidad de navegación, el nivel inicial de incrustación y la frecuencia de mantenimiento.
Una herramienta para combatir la expansión de especies invasoras
La bioincrustación también representa un riesgo para la biodiversidad marina.
Numerosos organismos pueden permanecer adheridos a los barcos durante largas travesías y alcanzar regiones donde no existen de forma natural.
Cuando consiguen establecerse, algunas especies invasoras pueden competir con las autóctonas, modificar las cadenas alimentarias y perjudicar actividades como la pesca y la acuicultura.
La limpieza preventiva podría contribuir a reducir este mecanismo de dispersión, especialmente si se realiza antes de que los organismos alcancen fases avanzadas de desarrollo.
No obstante, existe una consideración ambiental importante: retirar organismos del casco no garantiza que desaparezca el riesgo de invasión.
Si la limpieza libera ejemplares viables, larvas o fragmentos biológicos en un entorno sensible, podría favorecer su dispersión local.
Por ello, los sistemas de limpieza submarina deben evaluarse también por su capacidad para controlar los residuos desprendidos y minimizar los daños sobre los recubrimientos.
La prevención de especies invasoras exige combinar el mantenimiento del casco con protocolos de gestión ambiental adecuados.
El futuro del mantenimiento autónomo de barcos
El desarrollo de Fleet Robotics forma parte de una tendencia creciente hacia la automatización de las operaciones de mantenimiento marítimo.
La tecnología de limpieza robótica ya está siendo probada por otros operadores. En agosto de 2026, Carnival Cruise Line anunció un programa piloto con el sistema HullSkater de Jotun a bordo del crucero Carnival Pride.
Esto demuestra que la limpieza preventiva mediante robots submarinos está avanzando hacia aplicaciones comerciales, aunque todavía existen diferencias importantes entre los distintos diseños y niveles de autonomía.
En el caso de Fleet Robotics, el reto será demostrar que su sistema de desplazamiento magnético puede funcionar de manera fiable durante largos periodos, limpiar superficies extensas y conservar los recubrimientos protectores.
Si consigue superar estas pruebas, podría contribuir a transformar una tarea de mantenimiento periódica y costosa en un proceso automatizado de prevención, con posibles ventajas económicas y ambientales para el transporte marítimo.
Vía northeastern.edu
Más información: fleetrobotics.ai
Deja una respuesta