
El prototipo desarrollado por el MIT utiliza una película de células musculares 20 veces más eficiente en fuerza por volumen de tejido y mantiene su capacidad de movimiento durante más de 30 días.
- 🧬 Motor vivo: utiliza una fina capa de fibras de músculo esquelético cultivadas sobre un hidrogel.
- 💡 Control mediante luz: las células han sido modificadas para contraerse cuando reciben estímulos luminosos.
- 🤖 Dos aletas independientes: permiten avanzar y modificar la dirección de desplazamiento.
- 📈 20 veces más eficiencia: genera mucha más fuerza por volumen de músculo que los actuadores musculares 3D comparados por los investigadores.
- ⏳ Más de 30 días operativo: la duración funcional sin estar anclado aumentó unas 4.500 veces respecto a anteriores músculos esqueléticos 2D.
- 🌊 Hasta cuatro longitudes corporales por minuto: el prototipo ya ha demostrado que puede recorrer un pequeño laberinto acuático.
Un equipo de ingenieros del Instituto Tecnológico de Massachusetts (MIT) ha desarrollado un diminuto robot biohíbrido capaz de nadar utilizando células musculares vivas en lugar de motores convencionales. El dispositivo tiene dos aletas independientes, puede avanzar, girar y recorrer un pequeño laberinto acuático, y sus movimientos se controlan mediante pulsos de luz.
Lo especialmente interesante no es únicamente que el robot se mueva con músculos cultivados en laboratorio. Los investigadores han conseguido reducir el tejido muscular a una película bidimensional extremadamente fina, lo que permite aprovechar mucho mejor las células que en los robots biohíbridos basados en estructuras musculares tridimensionales. El trabajo ha sido publicado en la revista científica Advanced Functional Materials.
Un robot en el que el motor forma parte de un tejido vivo
La robótica biohíbrida intenta combinar materiales artificiales con tejidos biológicos capaces de actuar como sensores o actuadores. En este caso, el equipo dirigido por Ritu Raman, profesora asociada de Ingeniería Mecánica del MIT, ha utilizado músculo esquelético cultivado en laboratorio como sistema de propulsión.
Los robots biohíbridos musculares desarrollados hasta ahora suelen recurrir a estructuras tridimensionales relativamente voluminosas. Esto exige una gran cantidad de células y dificulta controlar con precisión la orientación de las fibras musculares, dos problemas que reducen la eficiencia con la que las contracciones pueden convertirse en movimiento.
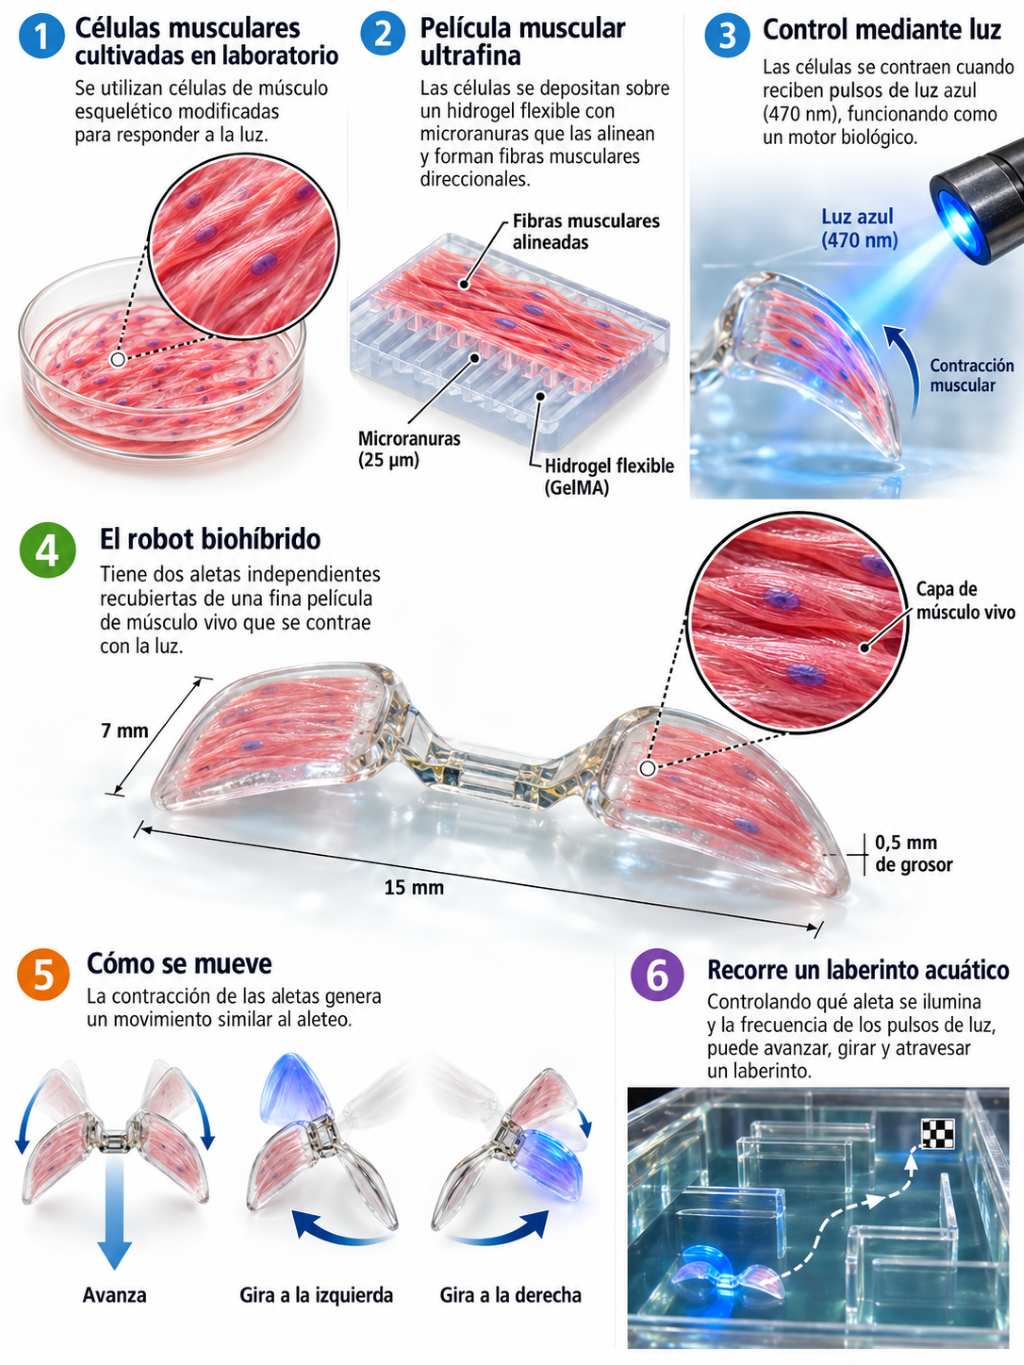
El nuevo enfoque cambia esta arquitectura. Los investigadores depositaron las células sobre un esqueleto flexible de GelMA (metacrilato de gelatina), un hidrogel utilizado habitualmente en ingeniería de tejidos.
La estructura resultante es sorprendentemente pequeña. Cada una de las dos aletas del robot mide aproximadamente 15 mm de largo, 7 mm de ancho y solo 0,5 mm de grosor. Sobre ellas se desarrolla la película muscular encargada de producir el movimiento.
Unas ranuras microscópicas consiguen que el músculo tire en la dirección correcta
Uno de los principales retos era conseguir que las células musculares no crecieran de manera desordenada.
Para resolverlo, el equipo fabricó microranuras cuadradas de unos 25 micrómetros sobre el hidrogel. Estas estructuras funcionan como una especie de guía microscópica: favorecen que las células se alineen y posteriormente se fusionen formando fibras musculares orientadas.
La orientación resulta fundamental. Cuanto mejor alineadas están las fibras, más coordinadamente pueden contraerse y mayor es la fuerza útil que transmiten al hidrogel.
Los científicos también modificaron la composición y rigidez del GelMA. Descubrieron así que el comportamiento final no depende únicamente de tener músculo vivo, sino de encontrar el equilibrio adecuado entre alineación celular, rigidez del soporte y capacidad de deformación.
La luz funciona como si fueran las órdenes enviadas al motor
Las células musculares fueron modificadas mediante optogenética para que reaccionaran ante determinados estímulos luminosos.
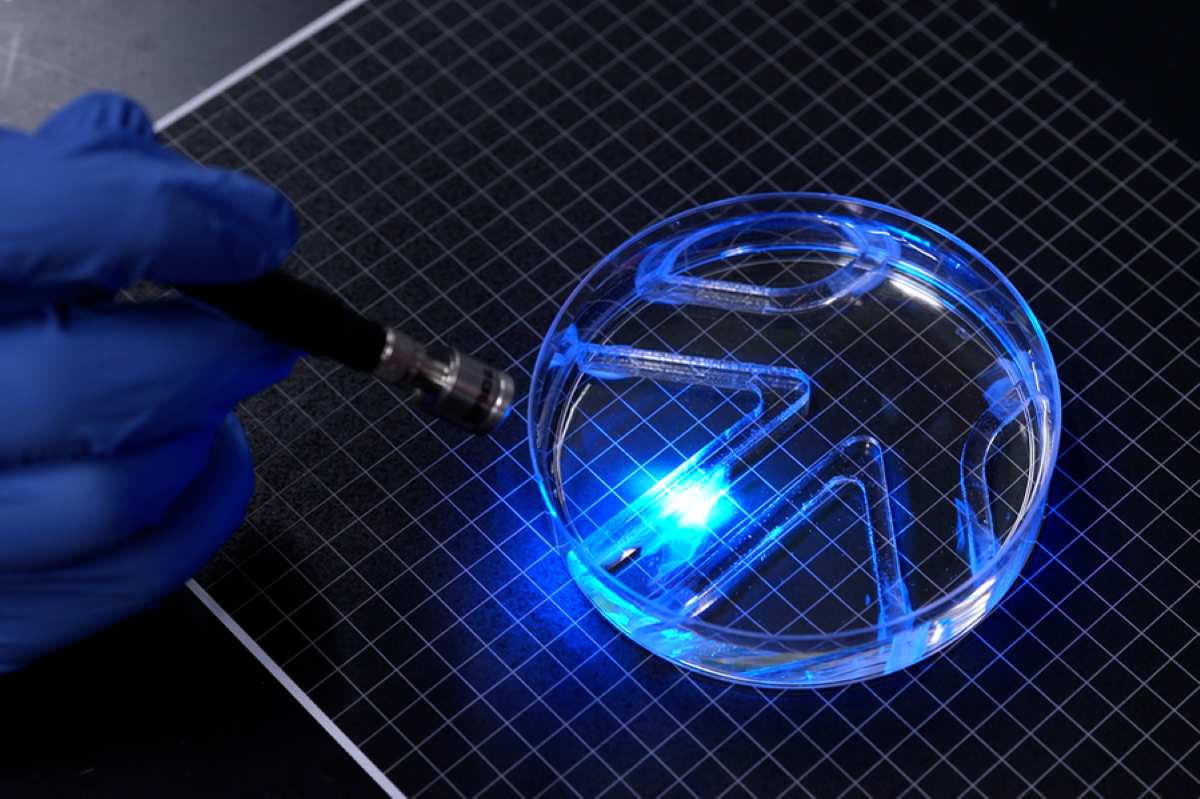
Cuando los investigadores iluminan una de las aletas, las fibras musculares de esa zona se contraen. La contracción dobla la estructura flexible y produce un movimiento similar al aleteo.
El robot dispone así de tres configuraciones básicas: activar la aleta izquierda, activar la derecha o activar ambas simultáneamente.
Controlando qué lado recibe la luz y la frecuencia de los pulsos, los investigadores pueden modificar tanto la dirección como la velocidad del robot. Los experimentos emplearon estimulación óptica con una longitud de onda de 470 nanómetros.
El sistema llegó a alcanzar aproximadamente cuatro longitudes corporales por minuto en movimiento rectilíneo y velocidades de giro de hasta 1.200 grados por minuto. No se trata de un robot rápido, pero la finalidad del experimento era demostrar que una capa muscular extremadamente fina puede producir suficiente fuerza para generar locomoción controlable dentro del agua.
«Entrenar» los músculos también hace que el robot se mueva mejor
El parecido con un organismo vivo llega incluso al entrenamiento.
Los investigadores sometieron el tejido a una rutina diaria de estimulación luminosa, provocando contracciones repetidas. Los músculos sometidos a este procedimiento consiguieron aproximadamente cuadruplicar el desplazamiento de las aletas respecto a los tejidos que no habían sido ejercitados.
La durabilidad supone otro avance importante.
Las anteriores películas bidimensionales de músculo esquelético cultivadas sobre hidrogeles extremadamente blandos podían deformarse rápidamente una vez liberadas de su soporte, limitando su funcionamiento sin anclaje a menos de diez minutos.
Las nuevas estructuras mantuvieron su capacidad contráctil durante más de 30 días, lo que representa una mejora aproximada de 4.500 veces.
Hasta 20 veces más fuerza aprovechando la misma cantidad de músculo
Una de las cifras más relevantes del estudio aparece al comparar esta arquitectura con los músculos tridimensionales empleados tradicionalmente en robótica biohíbrida.
Según los investigadores, las nuevas películas musculares alcanzaron una densidad de fuerza 20 veces superior, entendida como la fuerza producida en relación con el volumen de tejido muscular utilizado.
Además, el diseño optimizado genera fuerzas en la escala de los milinewtons y desplazamientos en la escala de los milímetros a partir de tejidos que solo ocupan centímetros. Frente a anteriores actuadores musculares bidimensionales, las fuerzas obtenidas llegaron a ser aproximadamente 10 veces superiores.
Esto podría tener una consecuencia importante: fabricar máquinas biohíbridas utilizando muchas menos células.
Todavía necesita una fuente de luz externa
Aunque el experimento demuestra que el concepto funciona, el prototipo está lejos de convertirse en un robot autónomo.
Durante las pruebas, los investigadores colocaron el dispositivo en agua dentro de una gran placa de laboratorio y desplazaron manualmente una fuente luminosa para indicarle hacia dónde debía dirigirse. El robot siguió los estímulos y consiguió atravesar un pequeño laberinto.
Por tanto, hablar de un robot completamente autónomo sería prematuro. El propio estudio identifica como una de sus limitaciones la dependencia de estimulación externa, ya que todavía no incorpora electrónica, sensores, fuente de alimentación ni control autónomo a bordo.
Los siguientes pasos pasan por mejorar la geometría del cuerpo para aumentar la velocidad e investigar sistemas miniaturizados capaces de proporcionar control integrado.
Robots blandos para lugares donde una máquina convencional puede resultar demasiado agresiva
La tecnología abre una vía particularmente interesante para la denominada robótica blanda.
Un tejido vivo es flexible, responde a estímulos y posee características difíciles de reproducir con actuadores electromecánicos convencionales. Los investigadores plantean que futuras generaciones de máquinas biohíbridas podrían utilizarse en tareas extremadamente delicadas, desde determinadas aplicaciones biomédicas hasta la exploración de entornos acuáticos frágiles.
Una posibilidad mencionada por el equipo es el seguimiento ambiental en ecosistemas acuáticos, aunque por ahora se trata únicamente de una aplicación futura.
El avance, por tanto, no consiste en haber creado un sustituto de los actuales robots submarinos. Su importancia está en demostrar que una capa microscópicamente fina de células musculares vivas puede convertirse en un actuador duradero, controlable y suficientemente potente para desplazar una pequeña máquina por el agua.
El experimento acerca un poco más una idea que hasta hace pocos años parecía propia de la ciencia ficción: construir robots en los que la frontera entre máquina y organismo vivo resulte cada vez más difícil de distinguir.
Vía mit.edu
Más información: 2D Skeletal Muscle Thin Film Actuators Enhance Efficiency of Biohybrid Robots
Deja una respuesta